

 English
نوفمبر
الذكاء الصناعي
مواقف السيارات الذكية وتوجيه المركبات عبر رؤية حاسوبية موحدة.
هل فكرت يومًا كيف يمكن أن يكون ركن سيارتك أسهل وأسرع بكثير؟ الجواب يكمن في “مواقف السيارات الذكية وتوجيه المركبات عبر رؤية حاسوبية موحدة”. ببساطة، هذه الأنظمة تستخدم الكاميرات والذكاء الاصطناعي لفهم ما يجري داخل الموقف، وتحديد الأماكن الشاغرة، ثم توجيهك إليها مباشرة. هذا يقلل من الوقت الضائع والتوتر الناتج عن البحث عن مكان شاغر، خاصة في المواقف الكبيرة والمزدحمة.
الرؤية الحاسوبية: المحور الأساسي للمواقف الذكية
لنكن صريحين، الاعتماد على الحساسات الفردية لكل موقف سيارة أصبح شيئًا من الماضي. الاتجاه الأساسي والفعّال حاليًا في أنظمة مواقف السيارات الذكية يعتمد بشكل كبير على الرؤية الحاسوبية. هذا يعني أن الكاميرات هي العيون التي ترى ما يحدث داخل الموقف.
تُستخدم هذه الكاميرات بشكل مكثف لاكتشاف المركبات وتحديد ما إذا كان المكان شاغرًا أم مشغولًا في الوقت الفعلي. بدلًا من وجود مستشعر تحت كل إطار سيارة، وهو ما قد يكون مكلفًا ومعرضًا للأعطال، تقوم الكاميرات بمهمة شاملة وأكثر مرونة. هذه التقنية تتيح مراقبة ديناميكية للموقف بالكامل.
دمج صور الكاميرات لمنظور شامل
التقدم الأحدث في هذا المجال يركز على دمج بيانات وصور من عدة كاميرات لإنشاء منظور موحد وشامل للموقف. تخيل أنك تجمع صورًا من زوايا مختلفة ثم “تلصقها” معًا لتكون لديك صورة واحدة كبيرة وواضحة لكل ما يحدث. هذا هو بالضبط ما تفعله التقنيات الحديثة.
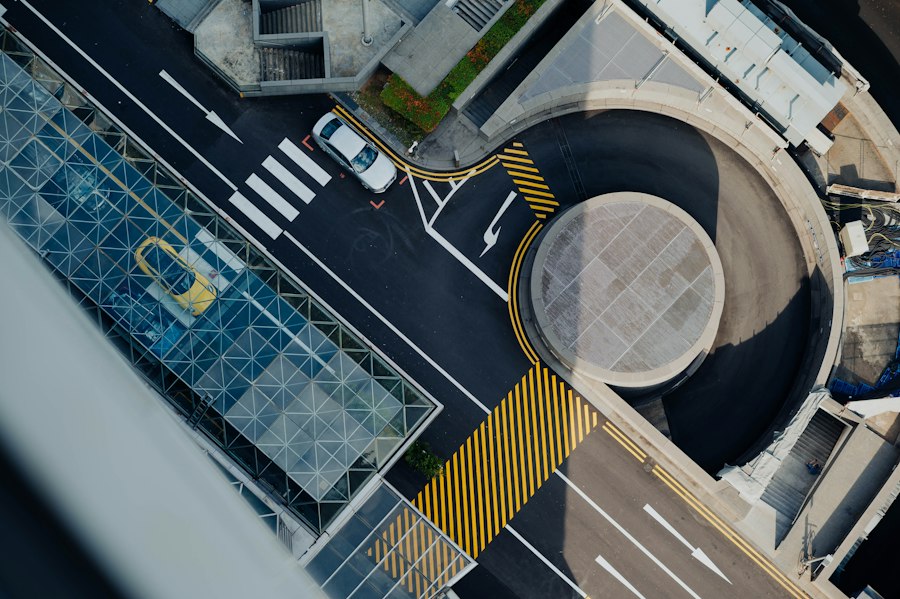
على سبيل المثال، أبحاث حديثة جدًا (متوقعة لعام 2026) تعرض نظامًا يستخدم تقنية تسمى inverse perspective mapping. هذه التقنية الرائعة تأخذ صورًا من أربع كاميرات مختلفة ثم تعالجها لتحويلها إلى منظور علوي موحد، كأنك ترى الموقف من طائرة بدون طيار. بعد ذلك، يمكن للنظام استخلاص بيانات دقيقة عن الأماكن الفارغة والمشغولة بكل سهولة وفعالية. هذا الدمج يقلل من “النقاط العمياء” ويزيد من دقة تحديد الأماكن.
استخدام YOLO لاكتشاف المركبات بكفاءة
عند الحديث عن الرؤية الحاسوبية، لا بد أن نذكر أدوات مثل YOLO (You Only Look Once) والنماذج المشابهة. هذه الأدوات هي العمود الفقري للكثير من حلول المواقف الذكية. لماذا؟ لأنها سريعة جدًا في اكتشاف المركبات.
باستخدام YOLO، يمكن للنظام تحليل بث الفيديو المباشر من الكاميرات وتحديد السيارات والشاحنات وحتى الدراجات النارية في أجزاء من الثانية. هذا يتيح مراقبة مستمرة وتلقائية، وتحديث حالة كل موقف (فارغ/مشغول) بشكل فوري. هذه السرعة والدقة ضرورية لتقديم معلومات محدثة للسائقين ولإدارة الموقف بفعالية.
التوجيه الذكي للمركبات داخل المواقف
بعد أن عرفنا كيف تكتشف الأنظمة الأماكن الشاغرة، يأتي دور توجيه المركبات إليها. التوجيه الذكي داخل المواقف لم يعد مجرد إشارة ضوئية خضراء أو حمراء. لقد تطور الأمر ليصبح نظامًا تعاونيًا متكاملًا يربط إدارة الموقف بالمركبة نفسها.
تخيل أنك تدخل موقفًا كبيرًا، وبدلًا من البحث والتجول، يخبرك النظام بالضبط إلى أين تذهب. هذا هو الهدف. الأنظمة الحديثة تعمل على تتبع المركبات بمجرد دخولها الموقف، ثم تخطط المسار الأمثل لها تلقائيًا إلى الوجهة المحددة، أي إلى أقرب مكان شاغر يناسبها. هذا يوفر الوقت ويقلل من الازدحام داخل الموقف.
تتبع المركبات وتخطيط المسار
كيف يتم ذلك؟ بمجرد دخول المركبة إلى الموقف، تبدأ الكاميرات في تتبعها. يمكن للنظام تحديد موقع السيارة في الموقف بدقة معقولة. في الوقت نفسه، تكون قاعدة البيانات المركزية قد حددت عدة أماكن شاغرة. يقوم النظام بحساب أقصر وأسهل مسار يوصل المركبة إلى أحد هذه الأماكن.
هذا التخطيط لا يقتصر فقط على المسافة، بل يأخذ في الاعتبار أيضًا عرض الممرات، اتجاهات السير، وأي عوائق مؤقتة. الهدف هو توفير تجربة قيادة سلسة ومباشرة داخل الموقف، كأن هناك مساعد شخصي يوجهك خطوة بخطوة.
دمج معلومات الموقف مع أنظمة المركبة
الاتجاه البحثي الأوسع يشير إلى دمج أعمق بين الرؤية الحاسوبية لأنظمة المواقف ومعمارية المركبة المعرفة برمجيًا. هذا يعني أن التعرف على المواقف والتوجيه داخلها لن يكون مجرد نظام خارجي، بل سيصبح جزءًا لا يتجزأ من منظومات القيادة والركن المؤتمتة داخل السيارة نفسها.
في المستقبل القريب، قد لا تحتاج حتى إلى النظر إلى الشاشات الخارجية. ستتلقى سيارتك معلومات مباشرة من نظام الموقف، وتستخدمها لتركن نفسها ذاتيًا، أو لترشدك بشكل مباشر على شاشتها الداخلية، أو حتى لتعرض لك مسارًا ثلاثي الأبعاد على زجاجها الأمامي. هذا يمهد الطريق لمركبات ذاتية القيادة يمكنها التعامل مع المواقف الذكية بكفاءة تامة.
360 درجة من الإدراك لتقليل النقاط العمياء
هل فكرت يومًا في مدى صعوبة الرؤية في المواقف المزدحمة؟ النقاط العمياء هي مشكلة حقيقية، خاصة عند المناورة أو الركن. هنا يأتي دور “360° perception” أو الإدراك بزاوية 360 درجة.
الأنظمة الحديثة تعتمد بشكل متزايد على هذه الفكرة لتقليل النقاط العمياء إلى أقصى حد ممكن. الهدف هو منح النظام فهمًا شاملاً وكاملاً للبيئة المحيطة داخل الموقف. تخيل أن الموقف بأكمله تحت عيون نظام ذكي يرى كل زاوية وكل زقاق.
تحسين فهم البيئة المحيطة
باستخدام شبكة من الكاميرات الموضوعة استراتيجيًا في جميع أنحاء الموقف، يمكن للنظام بناء نموذج ثلاثي الأبعاد دقيق ومحدث باستمرار للبيئة. هذا لا يقتصر على رؤية السيارات فحسب، بل يشمل المشاة، الدراجات، والعوائق المحتملة الأخرى. هذا الفهم الشامل للبيئة أمر بالغ الأهمية.
بواسطة هذا الإدراك المحيطي، يمكن للنظام التنبؤ بالحركات المحتملة، وتحديد المخاطر، وتقديم معلومات أكثر دقة للسائقين. على سبيل المثال، إذا كان هناك طفل صغير يركض بين السيارات، يمكن للنظام تنبيه السائقين في المنطقة قبل أن يراه السائقون بأنفسهم.
دعم الركن الآلي والتنقل الدقيق
هذا المستوى من الإدراك يدعم بشكل كبير الركن الآلي والتنقل الدقيق داخل المواقف. إذا كانت السيارة تستطيع “رؤية” كل شيء حولها بدقة فائقة، يصبح الركن الآلي أكثر أمانًا وفعالية. لن يكون هناك داعٍ للقلق بشأن الاصطدام بعمود أو بسيارة أخرى أثناء محاولة الركن في مكان ضيق.
كذلك، يساعد هذا الإدراك الشامل المركبات على التنقل بدقة متناهية داخل الموقف، خاصة في الممرات الضيقة أو المنحنيات الحادة. يمكن للنظام توجيه المركبة بمسارات محسوبة بدقة، مما يقلل من احتمالية الأخطاء ويحسن من انسيابية الحركة داخل الموقف.
الأنظمة السحابية واللوحات الرقمية: تحديث فوري للمعلومات
جمع البيانات شيء، وعرضها بشكل مفيد شيء آخر تمامًا. الأنظمة السحابية أو المركزية مع اللوحات الرقمية هي حلقة الوصل هنا. هذه التقنيات تعمل معًا لتقديم معلومات محدثة للسائقين في اللحظة المناسبة.
الفكرة بسيطة: الكاميرات تجمع البيانات، ترسلها إلى نظام مركزي (غالبًا سحابي)، الذي يقوم بمعالجتها وتحديث قاعدة بيانات. ثم تُعرض هذه المعلومات للسائقين عبر لوحات رقمية وشاشات موزعة في الموقف.
جمع البيانات وتخزينها مركزياً
عندما تكتشف الكاميرات مكانًا شاغرًا، تُرسل هذه المعلومات فورًا إلى الخادم المركزي. هذا الخادم هو بمثابة “الدماغ” للموقف، حيث يقوم بتجميع وتحديث حالة كل مكان ركن في الوقت الفعلي. تخيل قاعدة بيانات ضخمة تحتوي على خريطة تفصيلية للموقف وكل “خانة” فيها مُحدّثة بشكل مستمر.
هذا النظام المركزي لا يكتفي بتحديد الأماكن الشاغرة فحسب، بل يمكنه أيضًا تتبع عدد المركبات داخل الموقف، وتحديد المناطق الأكثر ازدحامًا، وحتى تحليل أنماط الاستخدام لتوقع أوقات الذروة. هذه البيانات الضخمة تُستخدم لتحسين إدارة الموقف ككل.
عرض أقرب الأماكن المتاحة لحظياً
بمجرد أن يقوم النظام المركزي بتحديد الأماكن الشاغرة، فإنه يقوم بعرضها على الفور عبر اللوحات الرقمية الموضوعة عند بوابات الموقف أو في نقاط استراتيجية داخلية. هذه اللوحات لا تعرض فقط “عدد الأماكن المتاحة”، بل يمكنها عرض “أين” توجد هذه الأماكن.
يمكن للوحات توجيهك مباشرة نحو أقرب منطقة بها أماكن شاغرة، أو حتى إلى رقم صف معين. بعض الأنظمة الأكثر تطورًا يمكنها عرض خريطة مصغرة للموقف مع تحديد الأماكن الخضراء (الشاغرة) والحمراء (المشغولة)، مما يسهل على السائقين رؤية الخيارات المتاحة بلمحة بصر. هذا يقلل من التجول العشوائي والتوتر، ويوفر الوقت الثمين.
المستقبل: دمج شامل مع المركبات ذاتية القيادة
ما تحدثنا عنه حتى الآن هو مجرد بداية. المستقبل يحمل في طياته دمجًا أعمق وأكثر شمولًا بين أنظمة المواقف الذكية والمركبات نفسها، خاصة مع انتشار المركبات ذاتية القيادة.
الأنظمة التي نراها اليوم هي لبنات بناء لهذه الرؤية المستقبلية. الهدف ليس فقط تسهيل ركن السيارات، بل جعل عملية الركن جزءًا لا يتجزأ من تجربة القيادة المؤتمتة بالكامل.
تكامل الرؤية الحاسوبية مع مستشعرات المركبة
تخيل أن سيارتك لا تعتمد فقط على مستشعراتها الخاصة، بل تتلقى أيضًا معلومات مفصلة من نظام الموقف الذكي. هذا هو الاتجاه الذي يشير إليه البحث. دمج الرؤية الحاسوبية لأنظمة الموقف مع مستشعرات أخرى ومعمارية المركبة المعرفة برمجيًا سيخلق نظامًا بيئيًا متكاملًا.
سيتمكن الموقف من إرسال خريطة ثلاثية الأبعاد محدثة في الوقت الفعلي إلى المركبة، والتي ستقوم بدمجها مع بيانات الرادار، الليدار، والكاميرات الخاصة بها. هذا الدمج سيعطي المركبة فهمًا غير مسبوق لبيئتها داخل الموقف، مما يجعل القيادة المؤتمتة والركن الذاتي أكثر أمانًا ودقة وفعالية.
دور المواقف في منظومات القيادة والركن المؤتمتة
في هذا المستقبل، لن تكون المواقف مجرد أماكن لترك السيارات. بل ستكون أجزاء حيوية من منظومات القيادة والركن المؤتمتة. ستتمكن المركبة ذاتية القيادة من “التحدث” مع الموقف، وتلقي التعليمات حول أفضل مكان للركن، ثم الذهاب إليه وركن نفسها دون أي تدخل بشري.
هذا يفتح الباب أمام خدمات جديدة تمامًا، مثل “الركن الذاتي” حيث يمكنك النزول من سيارتك عند مدخل الموقف وتتركها لتركن نفسها، ثم تستدعيها لتأتي إليك عند المغادرة. هذه التقنيات ليست مجرد خيال علمي، بل هي قيد التطوير النشط وستصبح حقيقة ملموسة في السنوات القادمة، مما سيغير تمامًا تجربتنا مع ركن السيارات.
