

 English
نوفمبر
الذكاء الصناعي
السيارات ذاتية القيادة من المستوى الخامس: التحديات التقنية والأخلاقية.
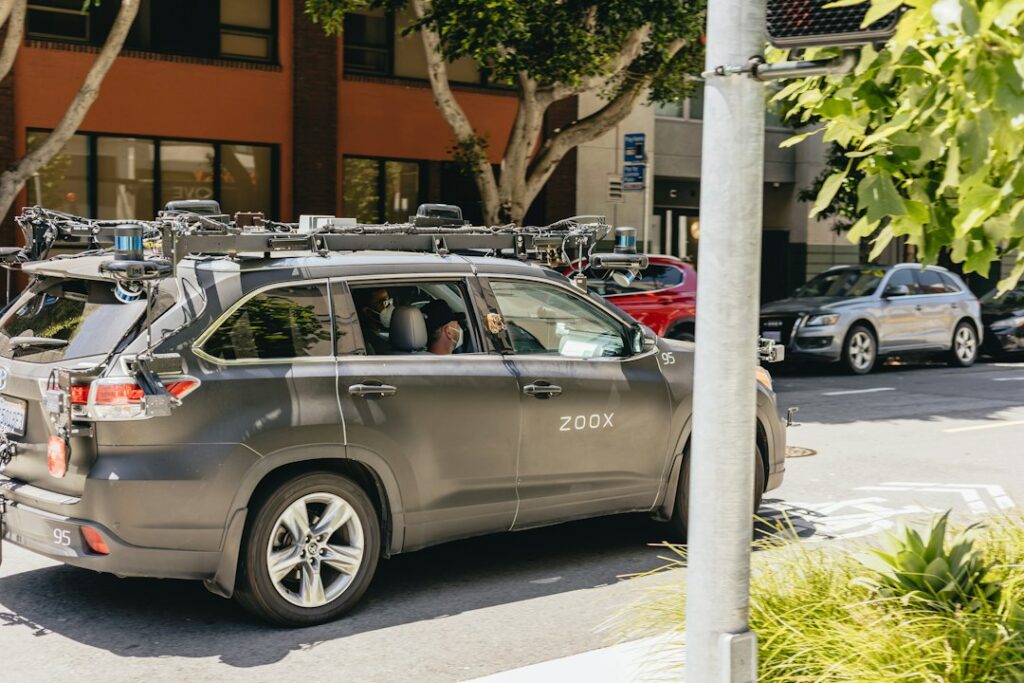
السيارات ذاتية القيادة من المستوى الخامس، التي تستطيع العمل بالكامل دون أي تدخل بشري في كل الظروف، هي مفهوم مثير للاهتمام لكنها ما زالت بعيدة عن الواقع الفعلي. في الوقت الحالي، تواجه هذه التكنولوجيا تحديات تقنية وأخلاقية وقانونية ضخمة تجعل تحقيقها على نطاق واسع في جميع أنحاء العالم يتطلب سنوات من البحث والتطوير، ووضع بنية تحتية جديدة، وتشريعات غير مسبوقة. ببساطة، لم نصل بعد إلى النقطة التي يمكن فيها لسيارة أن تقود نفسها بشكل آمن تمامًا في أي مكان وزمان دون إشراف.
التحديات التقنية الجوهرية للوصول للمستوى الخامس
عند الحديث عن المستوى الخامس، فإننا نتحدث عن مركبات قادرة على العمل في جميع الظروف الجغرافية والجوية دون أي تدخل بشري. هذا يتطلب قدرات تقنية تفوق بكثير ما هو متاح حاليًا، وتتجاوز مجرد إضافة المزيد من الحساسات أو تحسين بسيط في الخوارزميات.
الإدراك البيئي الفائق وقدرة المعالجة الفورية
لكي تتمكن السيارة من القيادة الذاتية الكاملة، يجب أن يكون لديها إدراك كامل ودقيق لمحيطها يتفوق على الإدراك البشري. هذا لا يعني مجرد رؤية ما هو أمامها، بل فهم كل تفصيلة في البيئة المحيطة بها. يتطلب ذلك دمج بيانات مكثفة من مجموعة متنوعة من الحساسات: الكاميرات لالتقاط الصور، الرادار لقياس المسافات والسرعات، الليدار لرسم خرائط ثلاثية الأبعاد دقيقة، وحدات القياس بالقصور الذاتي (IMU) لتحديد حركة السيارة، نظام تحديد المواقع العالمي (GPS) لتحديد الموقع، وتقنيات الاتصال من مركبة إلى كل شيء (V2X) لتبادل المعلومات مع البنية التحتية والمركبات الأخرى.
المشكلة هنا ليست فقط في جمع هذه البيانات، بل في معالجتها وتحليلها في الوقت الحقيقي. يجب أن تتم هذه المعالجة في أقل من عشرات المللي ثوانٍ لاتخاذ قرارات القيادة السليمة. هذا الاصطدام بين كمية البيانات الهائلة والحاجة إلى سرعة معالجة غير مسبوقة يمثل تحديًا تقنيًا هائلًا. فالطقس السيئ مثل الأمطار الغزيرة، الضباب، أو الثلوج، يقلل بشكل كبير من دقة عمل الحساسات البصرية والليزرية. وكذلك الحال في المنعطفات الحادة أو عند التعامل مع سيناريوهات نادرة جدًا (مثل سقوط جسم غير متوقع من شاحنة أمام السيارة) التي قد لا تكون الخوارزميات مدربة عليها بشكل كافٍ. ما زالت الأنظمة الحالية تعاني من هذه القيود، مما يجعل قدرتها على العمل في “كل مكان وتحت كل الظروف” بعيدة المنال.
متطلبات الحوسبة الهائلة وكفاءة الطاقة
لإجراء كل هذه المعالجة المعقدة للبيانات والذكاء الاصطناعي، تحتاج سيارات المستوى الخامس إلى قوة حوسبة ضخمة داخل المركبة نفسها. لكن هذه القوة الحوسبية يجب أن تتوفر ضمن قيود صارمة على استهلاك الطاقة والحجم ونظام التبريد. حاليًا، تتطلب أنظمة الذكاء الاصطناعي المتطورة قدرًا كبيرًا من الطاقة، مما يولد حرارة عالية. لدمج هذه الأنظمة في سيارة، يجب تقليل استهلاك الطاقة بنحو 10 مرات، وتقليل الحجم بنحو 5 مرات، مع الحفاظ على قدرة معالجة الإشارات الرقمية والذكاء الاصطناعي الضرورية في الزمن الحقيقي. هذا التحدي يتعلق بكفاءة الأجهزة وتصميم الشرائح بشكل أساسي. البحث والتطوير يسيران في هذا الاتجاه، مع التركيز على المعالجات المتخصصة (ASICs) والوحدات القابلة للبرمجة (FPGAs) التي توفر كفاءة أفضل، لكن الفجوة ما زالت كبيرة بين ما هو متاح وما هو مطلوب لتحقيق المستوى الخامس بشكل عملي وموثوق.
صعوبة الاختبار والتحقق من السلامة الشاملة
أحد أكبر العوائق أمام الوصول إلى المستوى الخامس هو كيفية ضمان سلامة هذه المركبات بشكل مطلق. لكي نثق في سيارة ذاتية القيادة تمامًا، يجب أن نكون متأكدين من أنها ستتصرف بأمان في “الذيل الطويل” من الحالات النادرة وغير المتوقعة. المقصود بالذيل الطويل هو تلك السيناريوهات التي تحدث بنسبة ضئيلة جدًا، لكنها واردة الحدوث ولها عواقب وخيمة. لا يمكن اختبار كل سيناريو ممكن في العالم الحقيقي، لأن عدد الاحتمالات لا حصر له تقريبًا. يتطلب الأمر مليارات من سيناريوهات المحاكاة والاختبار في العالم الافتراضي والواقعي لضمان أداء آمن في كل حالة متوقعة وغير متوقعة. هذه العملية معقدة ومكلفة للغاية، ولا توجد حتى الآن منهجية موثوقة وشاملة يمكنها إثبات أن نظامًا معينًا آمن 100% في جميع الظروف. هذا التحدي هو أحد الأسباب الرئيسية التي تجعل الكثير من الخبراء يقدرون أن الوصول إلى المستوى الخامس ما زال بعيدًا لسنوات طويلة.
الاعتماد على الاتصالات الخارجية وموثوقيتها
تعتمد سيارات المستوى الخامس بشكل كبير على الاتصالات الخارجية عالية الموثوقية، مثل تقنية V2X والجيل الخامس وما بعده (5G). هذه الاتصالات ضرورية لنقل بيانات فورية عن البنية التحتية (مثل إشارات المرور الذكية)، وحالة الطرق (مثل الازدحام أو الحوادث)، ومعلومات من المركبات الأخرى. أي انقطاع أو بطء في هذا الاتصال يهدد أمان القرار المتخذ من قبل السيارة. على سبيل المثال، إذا لم تستقبل السيارة تحديثًا فوريًا عن تغيير في إشارة مرور أو وجود عائق مفاجئ، فقد يؤدي ذلك إلى حادث. المشكلة هنا هي أن لا توجد حتى الآن بنية تحتية قادرة على ضمان موثوقية تقارب 100% عالميًا. شبكات 5G ما زالت في طور الانتشار في معظم أنحاء العالم، وحتى في المناطق التي تتوفر فيها، قد تواجه مشكلات في التغطية أو التأخير أو الأداء في الظروف الصعبة. هذا الاعتماد الكبير على البنية التحتية الخارجية يجعل تحقيق المستوى الخامس أمرًا عالميًا صعبًا للغاية.
تحديات البنية التحتية والتنظيم
إضافة إلى العقبات التقنية داخل السيارة، هناك تحديات كبيرة تتعلق بالبيئة الخارجية التي تعمل فيها هذه المركبات، وتتطلب بنية تحتية وتنظيمات لم يتم تطويرها بعد.
غياب بنية تحتية متجانسة عالميًا
لكي تعمل سيارات المستوى الخامس “في كل مكان وتحت كل الظروف”، يجب أن يكون هناك بنية تحتية متجانسة وموحدة عالميًا تدعمها. هذا يشمل حساسات على الطرق، شبكات اتصال فائقة السرعة وعالية الموثوقية (مثل 5G المخصصة)، وأنظمة مرور ذكية متكاملة. في الوقت الحالي، لا يوجد بلد واحد يمتلك هذه البنية التحتية بالكامل، ناهيك عن وجودها على نطاق عالمي. فما يحدث في مدينة ما قد لا يكون متاحًا في مدينة أخرى، وما هو متاح في بلد قد يختلف تمامًا في بلد مجاور. هذا التباين الكبير يجعل التشغيل العابر للحدود، حيث تختلف مزودو الشبكات والقوانين والبنى التحتية، أمرًا شبه مستحيل. معظم المشاريع الحالية لسيارات المستوى الخامس لا تزال في إطار تجارب محدودة المجال، وغالبًا ما تكون في بيئات مسيطر عليها أو مناطق جغرافية محددة.
عدم اكتمال البنية التحتية للدول
بصراحة، لا توجد دولة واحدة تمتلك حتى الآن بنية تحتية مكتملة لمركبات مستوى 5 على نطاق عام. معظم المشاريع التي نسمع عنها هي في إطار تجارب محدودة في مدن مختارة أو في مسارات محددة، وهي غالبًا ما تكون مدعومة بتمويل بحثي أو مشاريع تجريبية. التوسع بهذه البنية التحتية لمدن كاملة أو لبلدان بأكملها يتطلب استثمارات ضخمة جدًا ووقتًا طويلًا. الوعود بإطلاق نماذج تجارية تقريبًا في أفق 2030 قد تكون واقعية لبيئات محدودة، لكنها لا تعني الانتشار الواسع للمستوى الخامس كما نتخيله. حتى مع التقدم في شبكات الجيل الخامس، فإنها لا تزال في طور البناء، ولا توفر الموثوقية المطلوبة بشكل ثابت في جميع المناطق.
التحديات الأخلاقية والقانونية العميقة
عندما نتحدث عن مركبة تعمل بشكل مستقل تمامًا، فإن هذا يثير مجموعة معقدة من الأسئلة الأخلاقية والقانونية التي لم يتم الإجابة عليها بشكل واضح بعد. هذه الأسئلة تؤثر على كل من المستخدمين، المصنعين، والمجتمع ككل.
إشكالية توزيع المسؤولية عن الحوادث
إذا وقع حادث وكانت السيارة ذاتية القيادة من المستوى الخامس هي المتسببة، فمن هو المسؤول؟ هل هي الشركة المصنعة للمركبة، أم الشركة التي طورت الخوارزميات وبرمجيات القيادة الذاتية، أم مالك المركبة الذي لم يتدخل (لأن المستوى الخامس لا يتطلب تدخلًا)، أم مشغل الخدمة (إذا كانت المركبة جزءًا من أسطول سيارات أجرة ذاتية القيادة)؟ هذه أسئلة معقدة جدًا وتلقي بظلالها على قضايا التأمين والتعويضات. كيف يمكن إثبات الخطأ؟ هل هو خطأ تقني في تصميم الخوارزمية، أم عيب في تصنيع أحد الحساسات، أم خطأ بشري في صيانة المركبة؟ الأنظمة القانونية الحالية غير مهيأة للتعامل مع هذه السيناريوهات، وهناك حاجة ماسة لتشريعات جديدة توضح هذه المسؤوليات بشكل دقيق وعادل.
معضلات “قرار اللحظة الحرجة”
هذا هو الجانب الأكثر حساسية من الناحية الأخلاقية. في بعض سيناريوهات الحوادث التي لا يمكن تجنبها، قد تجد السيارة ذاتية القيادة نفسها أمام “معضلة أخلاقية” شبيهة بمشكلة العربة الشهيرة: هل يجب عليها أن تختار الاصطدام بمجموعة من المشاة لتجنب صدم شخص واحد، أم العكس؟ هل يجب أن تحمي الركاب داخلها بأي ثمن، أم تحاول تقليل الضرر على الأطراف الخارجية حتى لو كان ذلك يعني زيادة الخطر على الركاب؟ كيف تُبرمج الخوارزميات لاتخاذ مثل هذه القرارات في جزء من الثانية؟ ومن الذي يضع هذه القواعد الأخلاقية؟ هل هي لجنة من المهندسين، الفلاسفة، رجال القانون، أم خبراء الأخلاق؟ هذه القرارات ليست تقنية بحتة، بل هي قرارات مجتمعية عميقة تؤثر على القيم الأخلاقية للمجتمع، ولم يتم التوصل إلى توافق عالمي بشأنها بعد.
قضايا الخصوصية وحماية البيانات
لتعمل سيارات المستوى الخامس بفعالية، فإنها تحتاج إلى جمع وتحليل كم هائل من البيانات. هذه البيانات لا تشمل فقط الموقع والسرعة، بل قد تتضمن تسجيلات فيديو مستمرة للطرق والمشاة والمباني، بيانات عن سلوك القيادة، وحتى معلومات عن الركاب داخل السيارة. هذا الكم الهائل من البيانات يثير مخاوف كبيرة بشأن الخصوصية. من يملك هذه البيانات؟ كيف يتم تخزينها ومعالجتها؟ من يمكنه الوصول إليها؟ وما هي الضمانات ضد إساءة استخدامها؟ هناك حاجة ملحة لتشريعات قوية لحماية البيانات الشخصية، توازن بين متطلبات سلامة النظام وحقوق الأفراد في الخصوصية. يجب أن تكون هذه التشريعات واضحة وصارمة لمنع أي انتهاكات محتملة.
مخاطر الهجمات السيبرانية
تخيل أن أسطولًا من السيارات ذاتية القيادة يتصل بالإنترنت وبالبنية التحتية بشكل مستمر. هذا يجعله هدفًا جذابًا للهجمات السيبرانية. يمكن للمخترقين محاولة السيطرة عن بعد على المركبات، التلاعب بالحساسات لإرسال معلومات خاطئة، أو التلاعب برسائل V2X لتعطيل حركة المرور أو التسبب في حوادث. مخاطر الإرهاب السيبراني أو حتى التخريب الانتقامي حقيقية. يتطلب ذلك معايير صارمة للغاية للأمن السيبراني في تصميم المركبة وبرمجياتها، وكذلك في البنية التحتية للاتصالات. يجب أن تكون الأنظمة قوية بما يكفي لمقاومة الهجمات المعقدة، ويجب أن تكون هناك خطط استجابة سريعة في حالة وقوع هجوم ناجح.
أحدث الاتجاهات البحثية والتقديرات الزمنية
في ظل هذه التحديات، أين يقف البحث العلمي والتطوير الصناعي في مجال السيارات ذاتية القيادة من المستوى الخامس؟
المستوى الخامس ما زال هدفًا بحثيًا بعيدًا
تشير الدراسات المراجعية الحديثة إلى أن المستوى الخامس لا يزال في الأساس هدفًا بحثيًا وطموحًا للمستقبل. بينما هناك تقدم كبير وملحوظ في مجالات معينة مثل تقنيات الاتصال V2X، والحوسبة الطرفية (Edge Computing) التي تتيح معالجة البيانات أقرب إلى مصدرها، وتطوير نماذج تعلم الآلة القادرة على التعميم بشكل أفضل من البيانات المتاحة، إلا أن الفجوة بين ما يمكن تحقيقه في المختبرات والبيئات التجريبية المسيطر عليها، وبين ما هو مطلوب للعمل بأمان على الطرق العامة في “كل مكان وتحت كل الظروف”، ما زالت كبيرة جدًا. هذا لا يعني أن العمل توقف، بل على العكس، البحث مكثف في محاولة لسد هذه الفجوات.
التكلفة العالية للعتاد والبرمجيات
إضافة إلى التحديات التقنية البحتة، تبرز الأبحاث الحديثة أن تكلفة العتاد والبرمجيات المطلوبة لسيارات المستوى الخامس تمثل عائقًا اقتصاديًا كبيرًا. دمج العديد من الحساسات عالية الدقة (مثل الليدار عالي الجودة والكاميرات المعقدة)، بالإضافة إلى وحدات الحوسبة المتقدمة التي تحتاج إلى طاقة كبيرة وتبريد فعال، يجعل تكلفة إنتاج هذه المركبات باهظة للغاية. حتى لو تم حل قضايا السلامة نظريًا وتمكنت الشركات من بناء سيارة آمنة تمامًا، فإن تكلفتها قد تكون مرتفعة جدًا لدرجة تمنع تعميمها على نطاق واسع. هذا يضع عبئًا إضافيًا على شركات التصنيع لإيجاد حلول أكثر فعالية من حيث التكلفة دون المساومة على الأداء أو السلامة.
تقديرات زمنية: على بعد عقد على الأقل
بناءً على التقييمات الهندسية والصناعية الحالية، فإن التقديرات تشير إلى أن سيارات المستوى الخامس بالكامل ما تزال “على بعد قرابة عقد” على الأقل من الانتشار الواسع. هذا يعني أننا لن نرى مركبات ذاتية القيادة تمامًا تعمل في أي شارع، في أي مدينة، وتحت أي ظروف جوية، قبل عام 2030 أو حتى بعد ذلك. ومع ذلك، قد تظهر تطبيقات ضيقة المجال قبل ذلك التاريخ، مثل المركبات ذاتية القيادة التي تعمل في مناطق محددة (على سبيل المثال، داخل حرم جامعي أو منطقة صناعية مغلقة)، أو في ظروف جوية معروفة ومحددة (على سبيل المثال، في الطقس المشمس فقط). هذه التطبيقات المحدودة قد تكون خطوة نحو الهدف الأكبر، لكنها لا تمثل المستوى الخامس الكامل الذي يتخيله الكثيرون.
التطورات المستقبلية والآفاق المحتملة
على الرغم من التحديات الهائلة، فإن البحث والتطوير في مجال القيادة الذاتية لا يتوقف. هناك العديد من المسارات التي يتم استكشافها والتي قد تساهم في تحقيق المستوى الخامس في المستقبل البعيد.
الذكاء الاصطناعي القوي والتعلم المعزز
تعد أبحاث الذكاء الاصطناعي، خاصة في مجالات التعلم العميق والتعلم المعزز، محركًا رئيسيًا للتقدم. تطوير نماذج قادرة على التعلم من تجاربها وتعديل سلوكها بشكل مستقل، والتعامل مع حالات غير مسبوقة بفعالية، هو أمر حيوي. الهدف هو بناء أنظمة ذكاء اصطناعي يمكنها “فهم” العالم المحيط بها ليس فقط إدراكه، والتعامل مع الغموض والتغيرات غير المتوقعة بطريقة تشبه إلى حد كبير الفكر البشري، بل وتتفوق عليه في السرعة والدقة.
أنظمة الاستشعار المتقدمة والمدمجة
يعمل الباحثون على تطوير حساسات جديدة أكثر دقة وموثوقية، خاصة تلك التي يمكنها العمل في الظروف الجوية السيئة. دمج أنواع مختلفة من الحساسات (Fusion of Sensors) وتحسين كيفية تفسير بياناتها بشكل متكامل هو مجال بحثي نشط. الهدف هو إنشاء “صورة” شاملة للبيئة المحيطة بالسيارة تكون حصينة ضد العوائق البيئية مثل الضباب أو الأمطار الغزيرة، وتوفر معلومات دقيقة وموثوقة بشكل مستمر. كذلك، يتم البحث في تطوير حساسات أكثر صغرًا وأقل تكلفة لتقليل التكلفة الإجمالية للمركبة.
تحسين البنية التحتية والمدن الذكية
لن يكون المستوى الخامس ممكنًا إلا بتكامل فعال مع بنية تحتية ذكية ومتطورة. هذا يشمل تطوير شبكات اتصالات 6G وما بعدها، ونشر حساسات ذكية على الطرق وإشارات المرور، وتطوير أنظمة إدارة حركة مرور يمكنها التفاعل مع المركبات ذاتية القيادة بشكل ديناميكي. فكرة “المدينة الذكية” التي تعمل فيها المركبات ذاتية القيادة كجزء من نظام بيئي متكامل هي رؤية مستقبلية تساهم في تحقيق الهدف الأكبر. هذا يتطلب استثمارات ضخمة وتعاونًا بين الحكومات والشركات التكنولوجية ومقدمي الخدمات.
الأطر القانونية والأخلاقية الدولية
نظرًا للطبيعة العابرة للحدود التي ستكون عليها السيارات ذاتية القيادة، هناك حاجة ماسة لتطوير أطر قانونية وأخلاقية دولية موحدة. هذا سيضمن أن السيارات التي تعمل في بلد ما يمكنها العمل بأمان وقانونية في بلد آخر. يتطلب هذا تعاونًا دوليًا واسع النطاق بين الحكومات والمنظمات الدولية وخبراء القانون والأخلاق لوضع مبادئ توجيهية وقوانين قابلة للتطبيق عالميًا، خاصة فيما يتعلق بالمسؤولية ومعضلات القرار الأخلاقي.
بشكل عام، بينما يمثل المستوى الخامس للقيادة الذاتية هدفًا طموحًا ومثيرًا، فإن الطريق إليه محفوف بتحديات ضخمة ومتعددة الأوجه. التقدم مستمر، لكن التوقعات الواقعية تشير إلى أننا ما زلنا على بعد سنوات طويلة من رؤية هذا النوع من التكنولوجيا يعمل بشكل آمن وواسع النطاق في حياتنا اليومية.
